再利用型ロケットの着陸脚に用いられるFRPと設計評価留意点
近年の宇宙産業において注目されるアプローチの一つが再利用型ロケットです。
再利用型なので、何度も繰り返し利用できるものとなります。
歴史のあるものだとスペースシャトルがあります。
今回は再利用型ロケットの着陸脚にFRPが用いられたことについて取り上げ、
その後、設計者の観点からの留意点について述べたいと思います。
再利用型ロケットに関する近年の取り組み
近年はロケットの推進機構であるブースター部分を回収して再利用しよう、
という取り組みが多いと感じています。
先陣を切ったのは北米のSpace Xです。
2024年10月にスターシップのブースターであるスーパーヘビーを、
宇宙船から分離後に地上の発射台で捕獲することに成功しています。
以下がその動画です。
これに次ぐ類似の取り組みが、2026年7月に中国で行われました。
長征10号Bの上段を分離後、1段目のブースターを洋上の浮体プラットフォームに帰還させることに成功しています。
該当する記事や動画は以下で確認できます。
中国、再使用可能ロケットで画期的な成果を報告 米国への追い上げ図る中で/CNN
日本でも取り組みは進んでおり、日本のHondaは自社開発の再使用型ロケットの実験機で、
2025年6月に270m以上の高度まで上昇させた後、地上に着陸させることに成功しています。
この時の動画も公開されています。
JAXAもこれに似たコンセプトで2026年7月に小型実験機(RV-X)で高度10m程度で水平移動させた後、地上に着陸させることに成功しています。
こちらについても以下の様な動画があります。
以上の通り発射台に戻す、地上に着陸させるといった違いはあるものの、
主に推力機構を有するブースター部分を回収しようという取り組みが今の宇宙産業の潮流であると感じます。
着陸脚にCFRPを採用したThemis T1H demonstrator
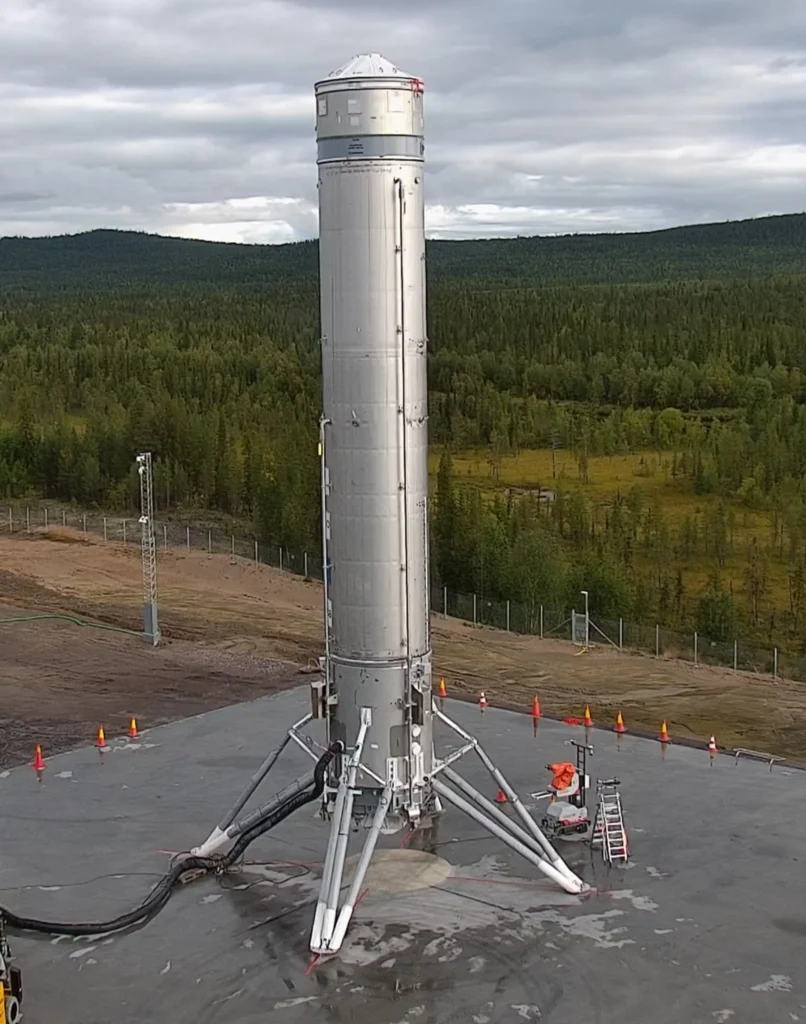
Photo credit: ESA
前述でご紹介した筐体や着陸脚にCFRPが使われているかもしれませんが、
明確にそれが使われているとの記述が記事で認められるのがThemis T1H demonstratorです。
以下がその参照元の記事となります。
この記事を参考にしながら、再利用型ロケットのFRP適用に向けた動機概要を述べてみたいと思います。
Themis T1H demonstratorとは
一言でいうと、以下のようなものと書かれています。
a flagship European demonstrator for low-cost rocket recovery and reuse technologies
※参照元
Themis/THE EUROPEAN SPACE AGENCY
欧州が主導する低コストの再利用型ロケット技術を実証するもの、
といえば概ね趣旨として合致するでしょうか。
技術的には今回FRPが用いられる着陸脚に加え、
ご紹介したHondaのロケットの上部にもついていたGrid-finと呼ばれる姿勢安定を主とした翼制御、
軽量燃料タンクなど、様々な新技術を実装させるとのこと。
そして燃料も、液体酸素に加えて-162℃に冷却されたメタンを使うPrometheusというエンジンを特徴とすると書かれています。
再起動という観点でも従来型のエンジンよりもメリットがあるようです。
飛行を行う初号機がT1H (Themis-1 engine-Hop tests)であり、
まずは100m高度まで飛ばした後に着陸させることが可能かを確認する予定との記述があります。
最終的にはPrometheusエンジンを3機搭載したロケットを高度100kmまで飛ばし、
その後、ブースターを地上に帰還させることが目標のようです。
当該ロケットに関する仕様概要は以下のように記述されています。
Themis rocket stage
- Class: Mini launcher, 2000 kg to low Earth orbit
- Multiple use cases: Rocket first stage, modular launcher, liquid boosters
- Height: 28 m
- Diameter: 3.5 m
- Landing accuracy: 20 x 20 m
Prometheus engine
- Fuel: liquid oxygen and methane
- Class: 120 tonnes, low-cost, reignitable
- First ignition: 30 September 2022
着陸脚はCFRPと金属のハイブリット
Themis T1H demonstratorには4本のCFRP製着陸脚が装着されますが、
正確にはCFRPと金属のハイブリットとのことです。
Connova AGという企業がCFRP製の着陸脚の製作に関わっているとの記述があります。
FRPの試作を得意とするドイツの企業のようです。
この企業が使用する材料は熱硬化のCFRPが主であり、
AFPをはじめとしたロボットを活用した積層にも強い印象です。
着陸脚にCFRPを適用する動機はその軽さであり、すべてを金属製にするよりも25-30%の軽量化を実現できるとのこと。
当然ながら軽いほうが宇宙空間まで到達する際のエネルギーが削減できるため、
航空機業界と同様、むしろそれ以上に軽量化は正義である宇宙産業を考えれば当然です。
FRP積層方法はFW
着陸脚製作時の材料積層方法はFW(Filament Winding)であると記載されています。
このことから着陸脚は少なくとも中空円筒形のCFRPが構造部材として用いられていることがわかります。
※関連コラム
熱可塑性FRP製の高圧タンクに対する連続リサイクルプロセス(フィラメントワインディングの概要)
組み合わせる材料はCFRPとAl、SUS
既に述べた通り材料構成はCFRPと金属のハイブリットとのことですが、
より具体的にはCFRPとAl、並びにSUSを組み合わせているようです。
金属とのハイブリット状態で高精度に加工することが難しい
技術的なポイントとしてこのハイブリット材料を高精度で加工することが難しいと書かれています。
別々に加工して誤差が無いようにというニュアンスの記述があるものの、
一体化した状態で加工している可能性もあります。
特に穴位置をミクロンオーダーで合わせることが難しいとのことです。
今回の内容について設計的観点から評価を軸に考察します。
材料の電位差による電食の発生
着陸脚について構造に関する詳細情報が開示されていないため不明な部分も多いですが、
CFRPと金属のハイブリット構造であるという文言を聴いて真っ先に注意すべきは”電食”です。
材料自身の持つ電位差によって電流が発生し、
負極に該当する材料、主には材料の電位の低い金属が電子を放出して腐食する現象です。
CFRPの電位はどの金属よりも高いため、金属と接触している場合、
その界面には絶縁層を設定することが不可欠です。
金属側にプライマーを塗布することは代表的アプローチの一つです。
この辺りは過去のコラムでも取り上げたことがあります。
※関連コラム
CFRPとNi/Ag/Ni膜界面でClイオンによって生じる腐食に関する研究
そのほかにも具体的な手法はいくつかありますが、
まずは電食という現象を察知できる技術的感度を養うことが求められます。
共加工の場合は加工中のスラストやトルクの急激な変化に注意する
既述の通り金属/CFRPハイブリット構造の着陸脚について、
金属とCFRPの加工を別々に行っている可能性もあります。
もし共加工(ともかこう)をしているのであれば注意すべき点があります。
それが、被加工体としての加工性の違いです。
穴加工を行ったとの記述が参考情報にあるため、
仮にその加工をマシニングで行った場合に注意すべき代表的なパラメータは”切削力”でしょう。
この切削力の”変動”こそがCFRPに対する加工破損最大のリスクといえます。
何故ならばその変動は穴あけ加工の場合、”層間方向”に発生するからです。
層間方向の力は層間剥離の主原因となるものであると同時に、
CFRPを含むFRPの剛性や強度の急激な低下をもたらす層間破壊の起点になりえます。
この辺りは過去のコラムでも触れています。
※関連コラム
FRPの高品質、かつ高速での加工を実現するHufschmiedのT-Rex(R) tool
中空円筒形状構造物を着陸脚に用いる場合に評価すべきは”曲げ”と”ねじり”
再利用型ロケットの着陸脚にCFRPを用いる場合、
材料特性というよりも成型物である単体試験としての評価が必要と考えます。
その代表的なものが”曲げ”と”ねじり”です。
着陸時の脚の変形を見れば”曲げ”はわかりやすいと思います。
何故”ねじり”も必要かというと、
仮にCFRPで着陸脚を設計した場合、
すべてをHoop巻き(90°巻き)にしているわけではなく、
必ず強化繊維を長手方向にも何かしらの角度で配向積層させていることにその理由があります。
この構造物に曲げ、すなわち引張と圧縮の混合モードの力が加わった際、
強化繊維の配向に伴う剛性の違いによりねじれ変形が生じる可能性があるのです。
強化繊維の方向には変形できないイメージです。
このねじれ特性、より具体的にはねじれ”剛性”の異方性により、
着陸時に足が想定外の変形をすることで、着地時に安定してロケットが安定姿勢を保てないリスクがあります。
材料試験は面内または層間の単一モードでの評価が基本
構造材は形状を持つと途端に評価が難しくなります。
何も考えずに複雑な断面形状を有する成型体を汎用試験機で評価しているケースを何度も目にしたことがありますが、
結局のところ何の評価なのかやっている当事者の方々もわかっていないように感じます。
複合モードなのでそう感じるのは当然です。
このような背景もあり単体試験は規格が存在しないものも多いため、
試験治具を含めた工夫が必要ですが、
中空の円筒形状物に対する材料試験規格は存在するようです。
一例が以下の2規格です。
試験規格を入手していないので概要しかわかりませんが、
引張と面内せん断評価に関する試験規格のようです。
90°積層の中空円筒形状物の引張は実体に近い形状を有する材料試験としても妥当と考えます。
同積層体の面内せん断については”ねじり”荷重を負荷するとのことで、
引張方向にしか動かない試験機を用いるとすれば治具側に工夫が必要と感じます。
治具の画像を見つけましたが円筒形状物を両側からフラットワイズのように挟み込んでいるものでした。
ねじり荷重をかけるために、引張り変位の最中に治具の片面が回転する機構となっている可能性があります。
このような力をかければ円筒形状成型物の表面は面内せん断荷重がかかっている状態となります。
材料試験では強度だけでなく、どちらかというと剛性を丁寧に評価する
これも多くの方が認識されていないと感じますが、
ひずみゲージや伸び計を使って供試体の微小変形挙動を記録するSS線図ではなく、
最終破壊強度だけを見ることの危うさです。
FRPは構造材として用いる場合、弾性域で使用するのが基本です。
この場合に最重要なのは強度以前に剛性の特性値である”弾性率”です。
例えば強度は十分であったとしても、
ロケットの着陸脚の剛性が不十分であれば、
着陸時にロケットの筐体が地面に接触する恐れがあります。
剛性不足では着陸時の力に耐えられず着陸脚が変形しすぎてしまうからです。
材料剛性は”変位”ではなく”ひずみ”でしか正確に評価できないことを、
改めて確認する必要があるでしょう。
穴あけに伴う応力集中係数の算出
既に何度か述べた通り、着陸脚には穴加工が施されているとのことでした。
このような加工穴によって設計者が留意すべきは、
応力集中の発生でしょう。
応力集中を評価するには様々な視点がありますが、
最もシンプルなのは応力集中係数の算出です。
中空円筒形状物の応力集中係数の算出式は複数存在しますが、
私の手元にあるハンドブックを一例にすると、
穴のあいた形状物の曲げ変形に対する当該数値はどれだけ小さくとも1.5を超えており、
条件によっては4に近い値を示しています。
これは穴近辺以外に生じている応力の1.5から4倍の応力が穴付近に生じることを意味しています。
ただ形状設計によってはこの数値を低減させることができます。
中空円筒形状の場合だと外径と内径の比が重要なパラメータであることが、
応力集中係数算出式から示されています。
外径を分母、中空内径を分子にした場合、この数値が小さいほうが応力集中係数は小さくなります。
さらに曲げ変形が生じた場合、断面形状が円形状を保てずに長方形に近い形になると仮定すると、
当該係数は大きく低下することも示されています。
断面形状変形に伴う応力緩和ともいえます。
このように形状設計や断面剛性の調整によって応力集中係数は大きく変化します。
昨今はサロゲートモデルの登場により今まで以上にCAEが身近になっていますが、
設計者ははじめからCAEに頼るのではなく基本的に生じるであろう事象を基本理論に基づいて確認し、
大まかな形状設計の方向性を適切に決めるという基礎力が求められていると感じます。
ご参考になれば幸いです。